Música por Bluetooth en la radio original de mi Giulietta
En el coche desde el 1 de octubre de 2026 · escrito el 3 de octubre de 2026, actualizado el 12 de octubre de 2026
Mi Alfa Romeo Giulietta 2.0 JTDm de 2011 permitía hacer llamadas por Bluetooth, pero no reproducir música del móvil. Eso era lo que quería añadir.
Tenía varias opciones:
- Un adaptador en la entrada del cargador de CD.
- Un adaptador Bluetooth en las tomas AUX (3.5 mm) y USB.
- Una unidad multimedia de otro fabricante, casi siempre china, que sustituye la radio entera.
Elegí el adaptador Bluetooth por AUX y lo usé durante más de cinco años. Tenía música, pero los mandos del volante no servían para controlarla y, mientras estaba en AUX, perdía las llamadas por el Bluetooth del coche. Después se rompió el módulo Blue&Me original y el montaje AUX también dejó de funcionar. Había perdido incluso el apaño que llevaba años usando.
Lo que me hizo pensar que podía construir un sustituto fue la serie de artículos de fmntf en Medium y su proyecto fiatcan. Había resuelto la parte difícil en otro coche del grupo Fiat y había contado cómo. Con ese punto de partida, y con los LLM para ayudar en el trabajo, decidí construir el mío.
Quería conservar la radio original, controlar la música Bluetooth desde el volante y hacer llamadas con el micrófono del coche. Que todo funcionase junto.

La idea
Empecé por el Blue&Me que va detrás del salpicadero. Era el módulo que conectaba el móvil a la radio para las llamadas. Como el mío se había averiado, podía aprovechar su sitio para montar el que iba a construir.
Construí el módulo con una Raspberry Pi Zero W y lo monté en la caja del original. El teléfono se conecta por Bluetooth para la música y las llamadas. El coche lo reconoce como Blue&Me, así que puedo elegir esa fuente en la radio y usar los mandos del volante. El sonido llega a la radio por los cables de audio originales. No utilicé un emulador de cargador de CD ni un adaptador AUX.
Lo que funciona ahora en mi coche
- Música por Bluetooth
- Pulso MEDIA y el móvil suena por los altavoces del coche. Al volver a FM, la música se pausa.
- Control desde el volante
- Paso a la pista siguiente o a la anterior desde el volante. Los botones de volumen funcionan como siempre.
- La pista en la pantalla
- Artista y título en la pantalla de la radio, con el tiempo transcurrido debajo.
- Llamadas manos libres
- Oigo las llamadas por los altavoces y uso el micrófono del techo. Puedo responder y colgar desde el volante. La otra persona todavía oye un ligero eco.
- El asistente del móvil
- El botón de voz del volante abre el asistente del móvil. Hablo por el micrófono del coche y oigo la respuesta por los altavoces.
- Sonido limpio
- Lo probé hasta el volumen máximo con el motor en marcha. No oí distorsión ni ruido del motor.
- Nada que encender
- Se despierta cuando abro el coche, y el móvil se reconecta solo en unos segundos. Aparcado, duerme.
- Sin testigos de avería
- El coche lo acepta como la pieza original. El cuentakilómetros, que parpadea cuando falta un módulo, se queda fijo.
Qué hace falta
Utilicé pequeños módulos electrónicos, un soldador y un multímetro, además de una impresora 3D para la caja. La mayor parte del trabajo fue medir en el banco y estudiar las grabaciones del coche. La guía incluye la lista completa de piezas y herramientas.
Lo que más trabajo dio fue conseguir que la radio aceptara el módulo. Solo abría su entrada de audio para uno que reconociera. Antes de escuchar música tuve que entender qué esperaba el coche de él.
Conseguir que la radio lo aceptara
Tuve que resolver el audio y el control por separado. El sonido llega a la radio por los cables analógicos originales. Por CAN van los mensajes de presencia del módulo, selección de fuente y pulsaciones de los botones. Aunque la Pi ya produjera sonido, no podía escucharlo hasta que la radio habilitara esa entrada.
No tenía un Blue&Me en buen estado del que tomar ejemplo. Primero hice una captura con el módulo desconectado. Después configuré el coche como si llevara Blue&Me y repetí la captura. Al comparar ambas vi qué le preguntaba el coche al módulo que faltaba. Más tarde volví a conectar el averiado. Aunque ya no hacía su trabajo, seguía enviando mensajes que me ayudaron a reconstruir el protocolo.
La primera alegría llegó antes que la música: el coche aceptó la Pi y el cuentakilómetros dejó de parpadear. Conseguir que la radio mantuviera seleccionado Blue&Me me dio más trabajo. No bastaba con que la Pi anunciara que tenía audio listo; la radio tenía que pedirlo y la Pi responder. Además, filtré los mensajes que no necesitaba para que la Zero W pudiera contestar a tiempo.
Los mensajes encontrados en otros coches del grupo Fiat me sirvieron de orientación, pero no los usé sin comprobarlos en mis propias capturas. Dejé la referencia de cada captura junto al mensaje en el código. Así puedo volver a la prueba que me llevó a enviarlo.

La música fue más fácil que las llamadas
Mientras seguía con el CAN, empecé a probar el audio en casa. Una tarjeta de sonido USB me dio la salida y la entrada de micrófono que le faltan a la Pi. Escuchar música con auriculares fue fácil. Las llamadas costaron más: había que mantener el audio en los dos sentidos y evitar que la voz del micrófono se acumulara y llegara tarde.
Que la música sonara bien no significaba que las llamadas estuvieran resueltas. En mi primer montaje, el audio del micrófono se quedaba acumulado entre llamadas. Y si usaba el mismo reproductor para música y llamadas, la música no volvía al colgar. Separé los reproductores y escribí un servicio que pasa la voz del micrófono al teléfono sin acumularla. Al activar las llamadas Bluetooth de banda ancha, también se entendían mejor las palabras dichas en voz baja.
El micrófono del techo me obligó a montar un circuito aparte: no podía enchufarlo como el de unos auriculares. Medí su alimentación, grabé mi voz y unos silbidos y después hice una llamada. Las medidas daban confianza, pero escuchar que la otra persona me oía bien fue la prueba que necesitaba. También comparé el volumen de la música con FM y escuché con el motor en marcha. Como no había zumbidos, no añadí un aislador.
Los mandos y la pantalla
Quería cambiar de canción sin coger el móvil. En las capturas veía qué bits cambiaban al pulsar los botones del volante, pero eso no bastaba: un mismo botón hace cosas distintas durante una llamada. Por eso la aplicación pregunta al teléfono si hay alguna llamada antes de actuar.
Algunos botones los gestiona la propia radio. Lo descubrí probando el botón de silencio y los cambios de fuente en el coche. Con la pantalla hice algo parecido: fui comprobando qué campo salía en cada línea y qué caracteres se veían. Acabé mostrando el artista y el título desplazándose por la línea superior, y el tiempo transcurrido en la inferior.
La primera instalación reveló el problema de alimentación
Monté el módulo el 1 de octubre de 2026. Todo funcionaba hasta que arranqué el motor: la Pi se reinició. Añadí un diodo y un condensador, pero seguía pasando. Al probar el convertidor en el banco vi que dejaba de dar salida a una tensión de entrada que, según la etiqueta, debía admitir. Lo cambié y se acabaron los reinicios. La primera prueba solo me había demostrado que podía alimentar la Pi; no que fuera a aguantar el arranque del motor.
También tuve que decidir qué hacer al dejar el coche aparcado. El coche comprueba sus módulos en cuanto se despierta, antes de girar la llave. Si la Pi está apagada, no arranca a tiempo para responder. La dejé en espera de bajo consumo durante 72 horas y después se apaga. Así responde enseguida en el uso diario y no se queda encendida indefinidamente. Aun apagada consume corriente, de modo que corto la alimentación si voy a dejar el coche mucho tiempo sin usar.
Encajarlo en la caja original
Aprovechar la caja original me permitió conservar el conector y el lugar de montaje. Meter todo dentro fue menos fácil de lo que parecía: las nervaduras, pestañas y soportes quitaban bastante espacio. Con las fotos y las medidas diseñé un marco y una base de montaje en OpenSCAD. Antes de imprimir las piezas definitivas, probé unas plantillas finas para comprobar que encajaban.

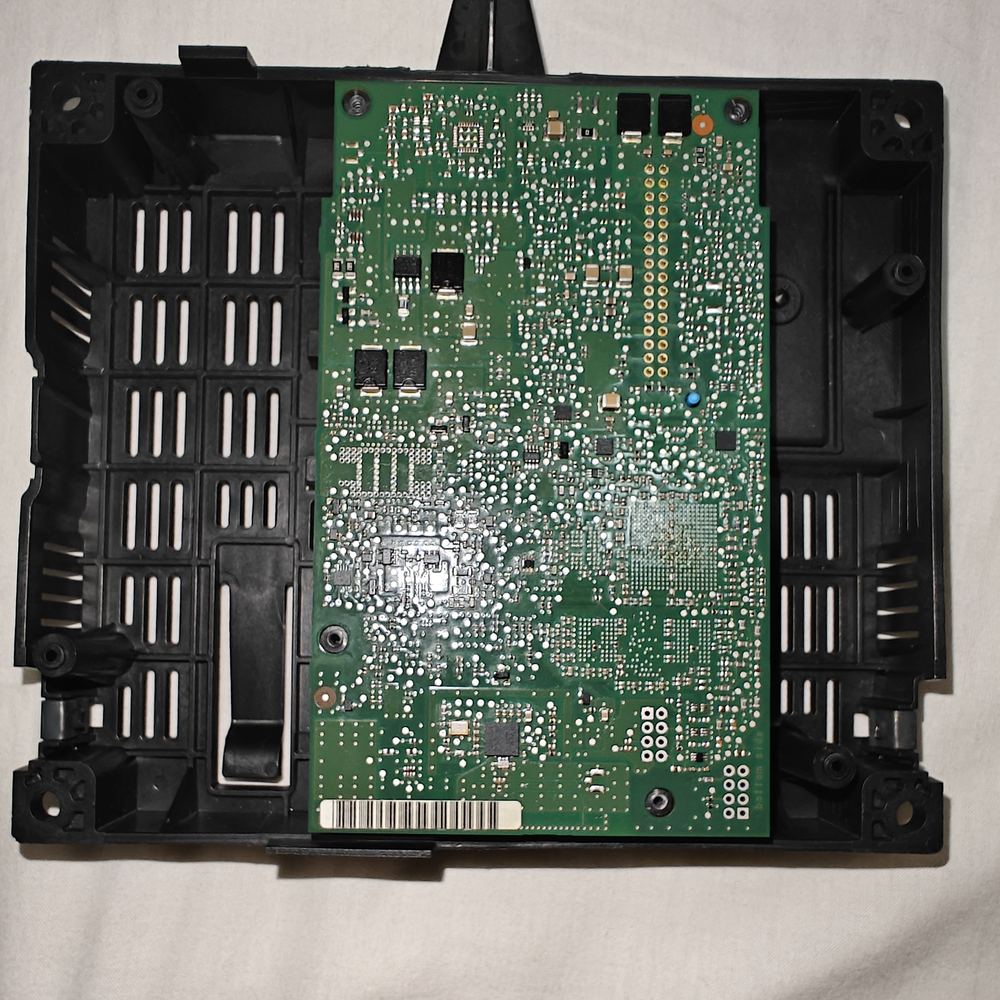
Al probar el primer montaje encontré problemas que no había visto en el diseño. El cable de la tarjeta de sonido tocaba un soporte y el adaptador USB quedaba encima de la placa CAN. Moví el soporte, acorté el cable y lo soldé directamente a la Pi. Para el conector también probé varias opciones antes de quedarme con pines montados en una placa perforada. Con esos cambios pude encajarlo todo en la caja; en la guía cuento cómo hice el montaje y las conexiones.


Resolver los cortes de música
Una vez montado, la música empezó a cortarse de vez en cuando. El procesador no estaba al límite y la tarjeta de sonido no notificaba errores de búfer; Bluetooth sí perdía paquetes. En la Zero W, Wi-Fi y Bluetooth comparten el mismo chip de radio, y yo estaba conectado al punto de acceso del móvil. Apagué Wi-Fi y los cortes desaparecieron. Lo encendí de nuevo y volvieron.
Lo dejé resuelto con un servicio: apaga Wi-Fi mientras hay música o una llamada y lo vuelve a encender después. Para entrar por SSH tengo que esperar un poco, pero ya no desconecto la red a mano cada vez que escucho música. Fue uno de esos problemas que solo aparecieron al montar en el coche lo que funcionaba en el banco.
Un ruido en las llamadas
La primera llamada con la unidad ya dentro de su caja salió mal. La otra persona oía un ruido grave, como de motor, y no mi voz. Me llevé la unidad a casa y grabé en el banco la entrada de micrófono sin nada conectado. El ruido también estaba ahí. Seguía al alimentar la Pi con una batería externa y desaparecía al sacar el conector del micrófono de la tarjeta de sonido.
Eso apuntaba al cableado alrededor del conector, y con el multímetro encontré dos fallos de masa. La masa del conector del micrófono no llegaba a la masa común de la placa. Y la masa de la tarjeta de sonido estaba por encima de la masa de la Pi: 60–80 mV con el conector del micrófono fuera y 30–38 mV con él puesto. La causa era el cable USB que había acortado y soldado para que cupiera en la caja. Uní la primera y soldé un cable corto para la segunda. Con el conector puesto, la diferencia bajó a 4.5 mV. Con los dos cables de la entrada de micrófono unidos, el ruido quedó cerca del nivel que había medido en el coche con el circuito en la protoboard y el micrófono conectado. No son la misma prueba. Los dos fallos llegaron con las soldaduras: en la protoboard, donde había probado las llamadas, no existía ninguno.
Con la unidad de nuevo en el coche y ya instalada del todo, las llamadas vuelven a funcionar. Lo probé el 11 de octubre de 2026. La otra persona oye un ligero eco, del que me ocuparé más adelante.
Pendiente
- El ligero eco que oye la otra persona en las llamadas. La Pi todavía no hace cancelación de eco.
- Responder una llamada de WhatsApp desde el volante. El botón del volante responde una llamada normal, pero todavía no una de WhatsApp.
- Me queda probar cómo reacciona el coche si la Pi responde tarde a PROXI después de una parada de más de 72 horas.
- Todavía no he puesto el sistema de archivos raíz en modo de solo lectura. La tarjeta ha aguantado los cortes de corriente hasta ahora, pero eso no garantiza que siga haciéndolo.
- La toma USB de la guantera: recibía alimentación del módulo original, así que lo más probable es que siga sin corriente. Todavía no lo he medido.
Construir uno propio
Al final conseguí lo que buscaba: conservar la radio y tener música, llamadas y mandos funcionando juntos. Las medidas y las pruebas son de mi coche; en otro habrá que comprobarlo todo de nuevo. Para quien quiera hacerse uno, preparé una guía aparte con la lista de piezas, conexiones, pruebas de banco y en el coche, comandos y esquemas.